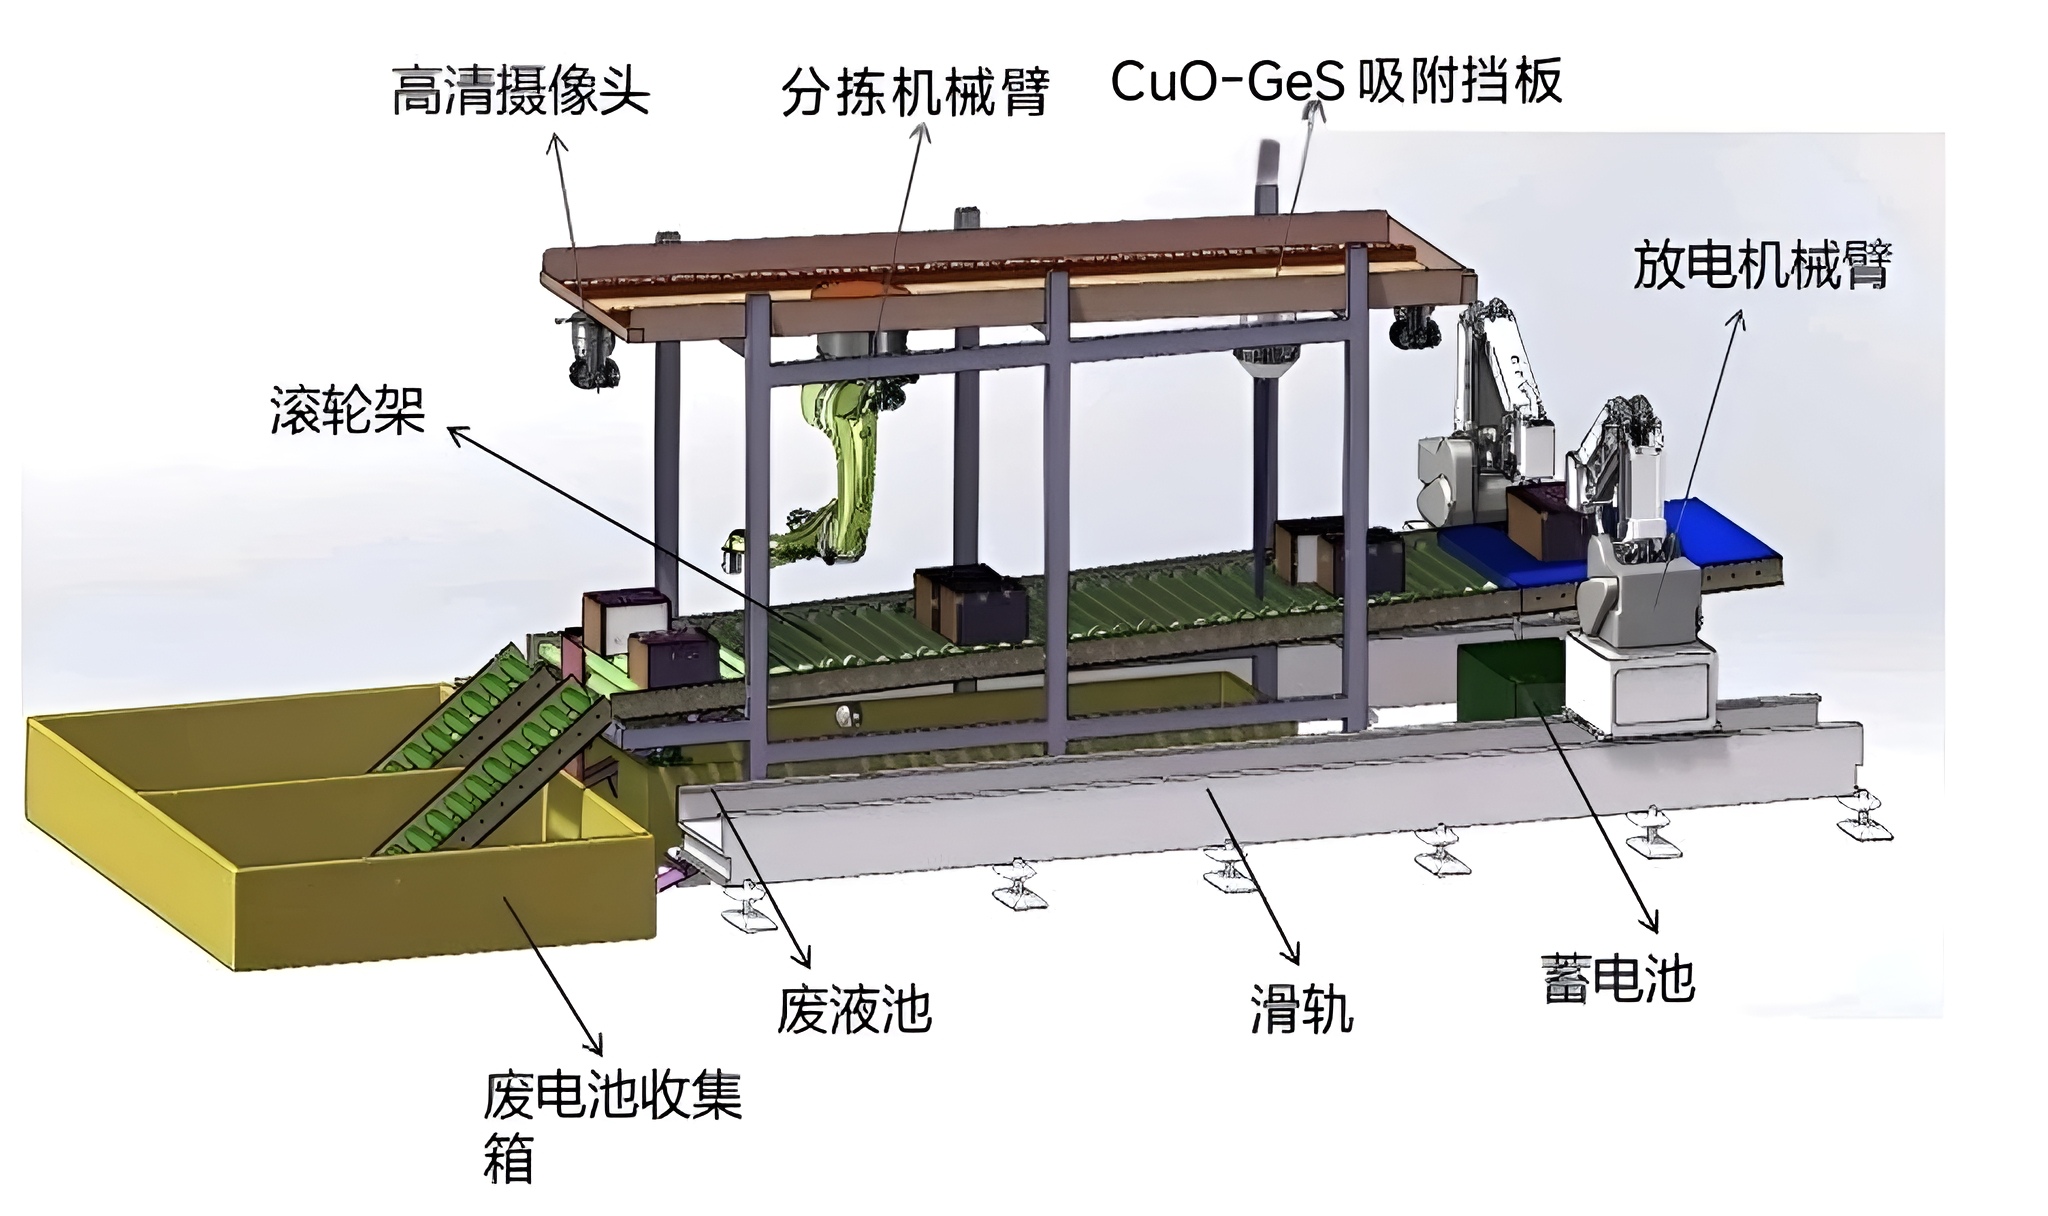
废旧电池回收拆解系统
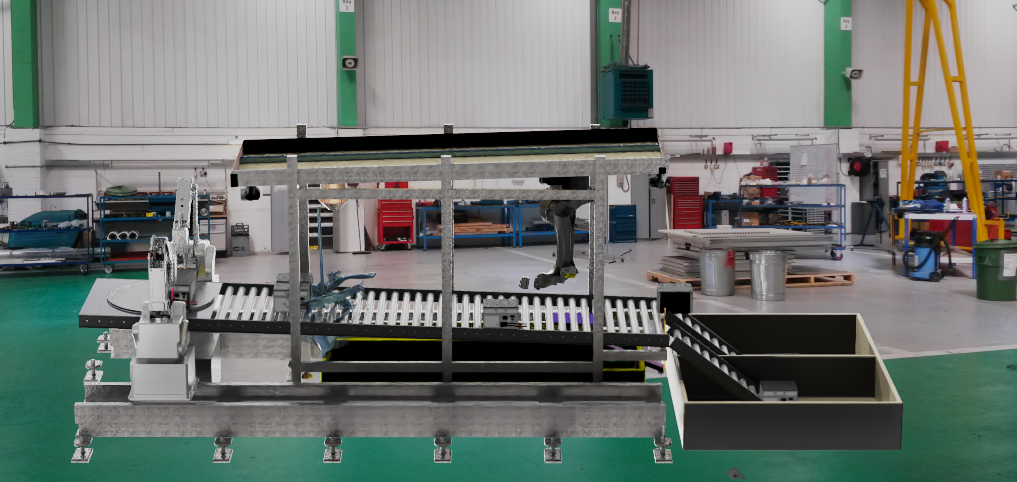
面向废旧动力电池安全回收的全流程自动化系统。集成高清视觉识别、分拣机械臂、放电机械臂、CuO-GeS 吸附挡板、滚轮输送与废液收集模块; 完成整机三维建模、装配验证与渲染展示,实现电池从识别、分拣、放电到回收的有序处理。
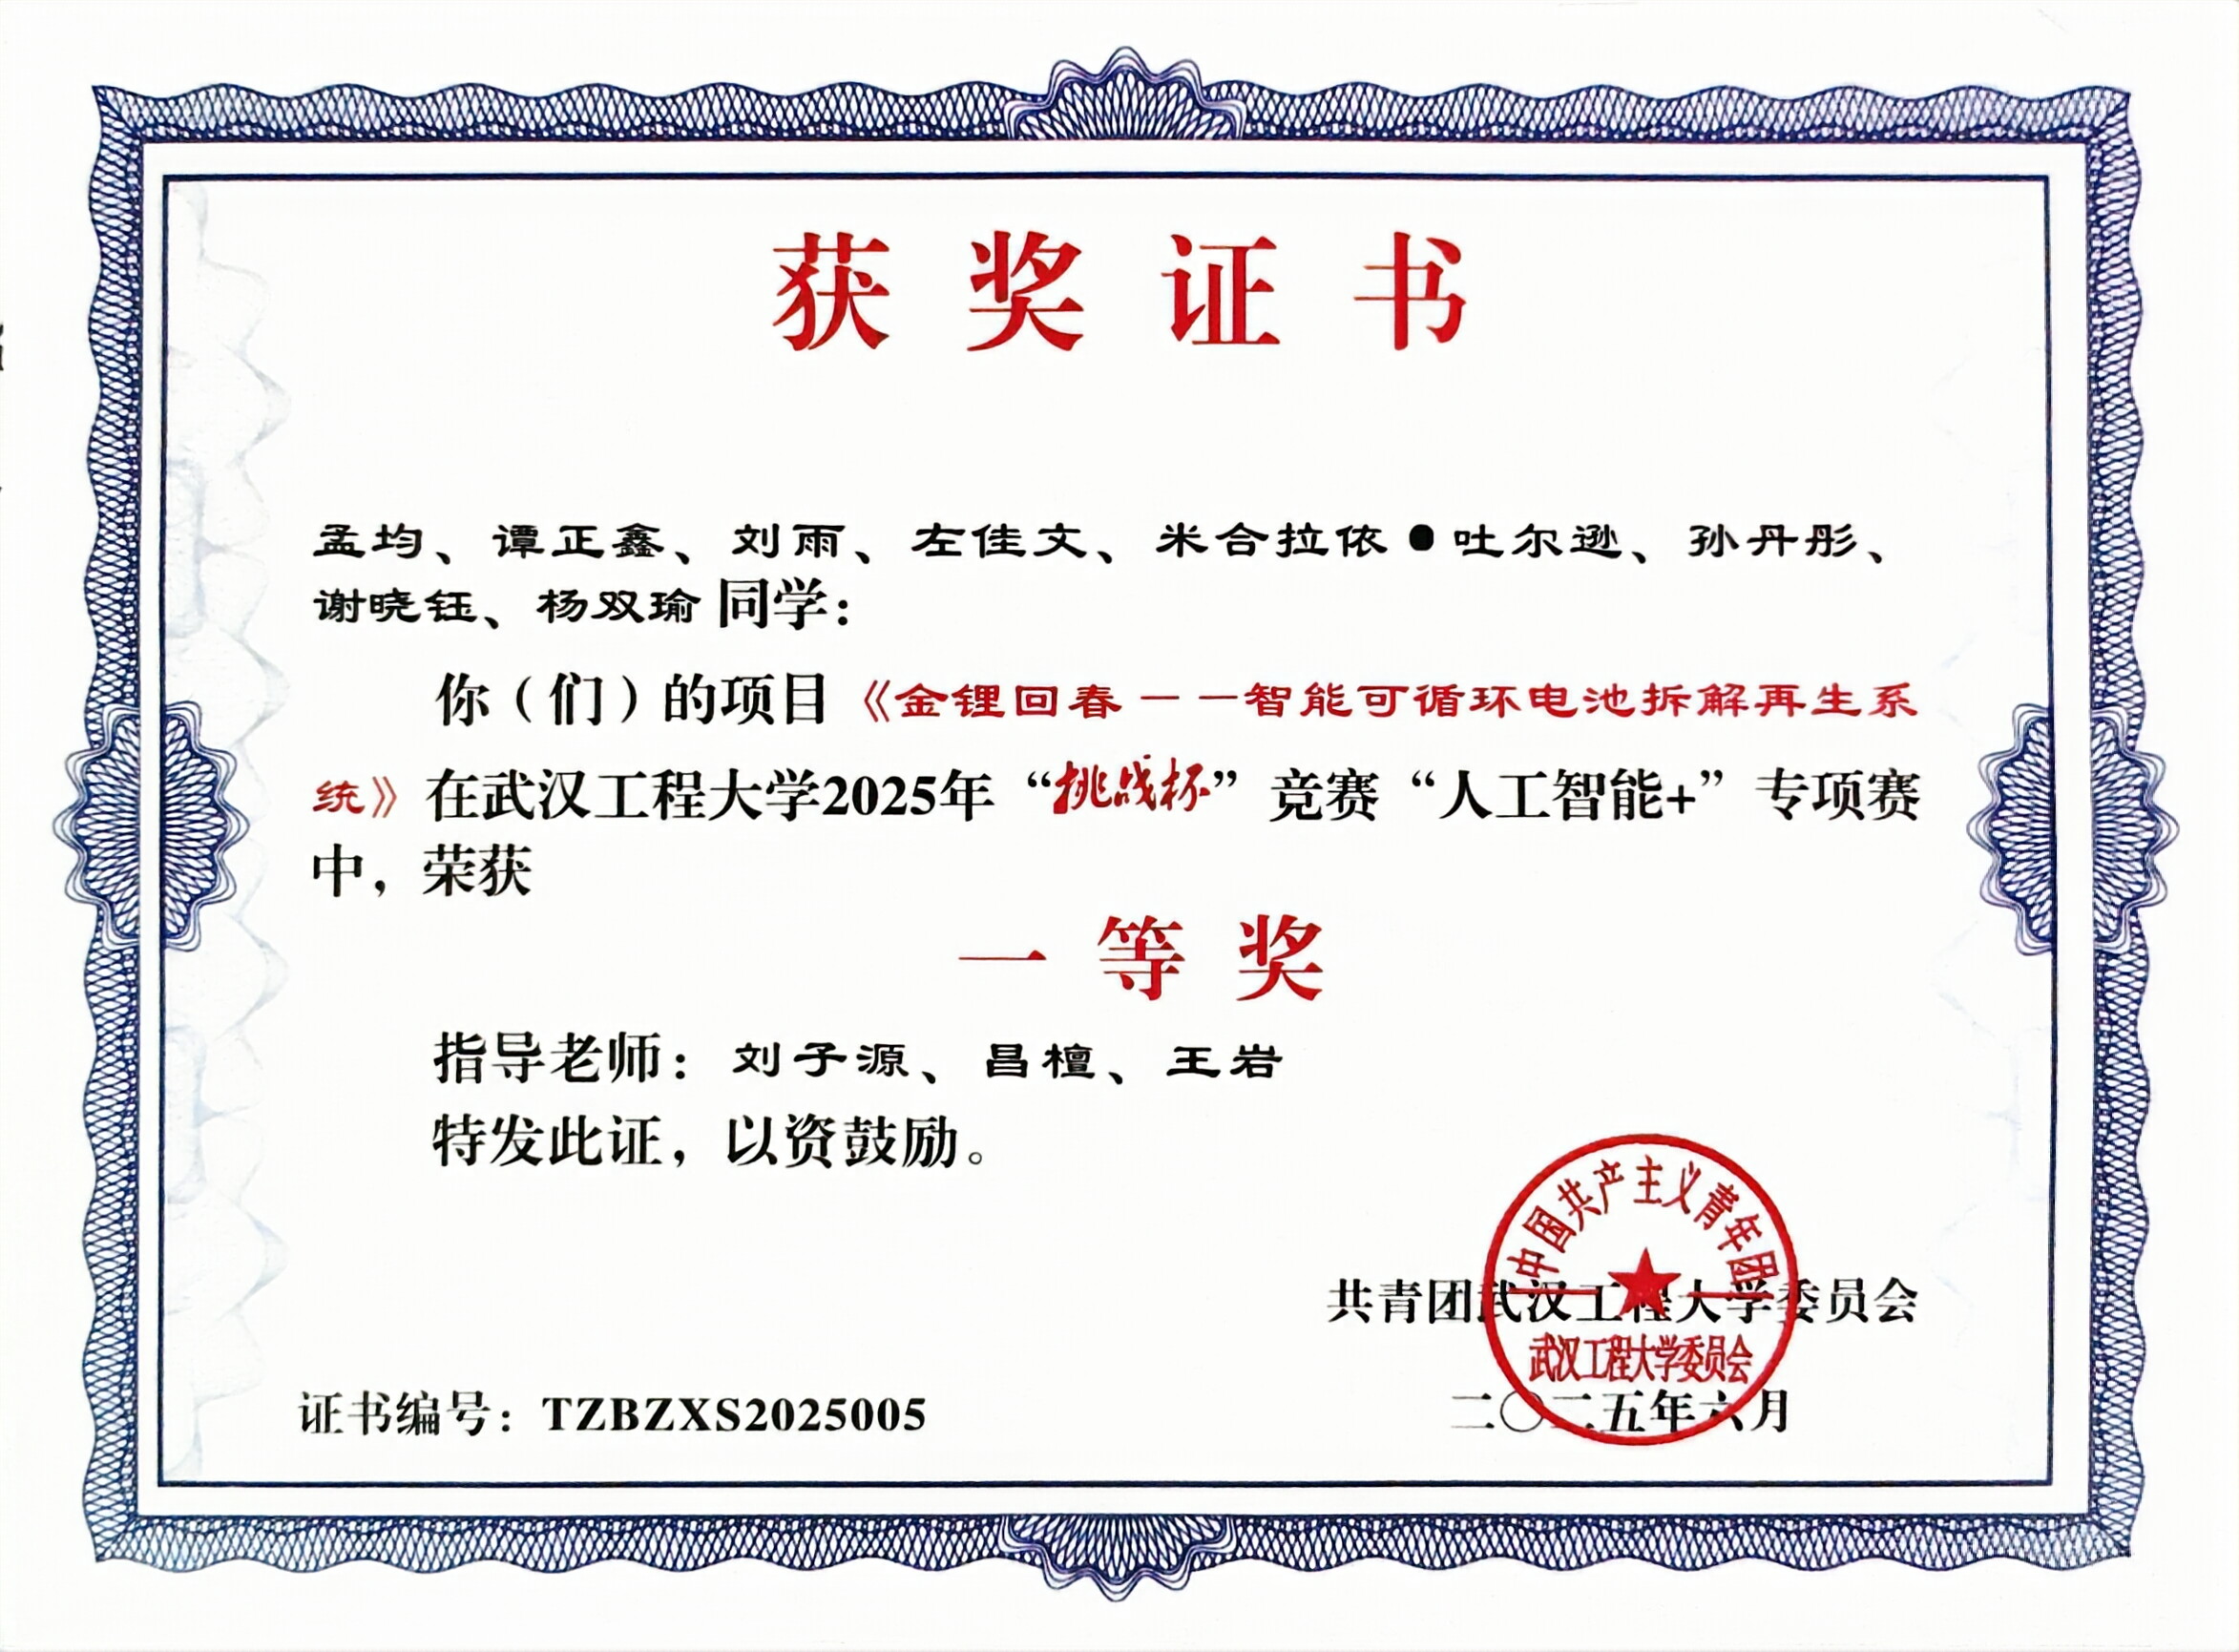
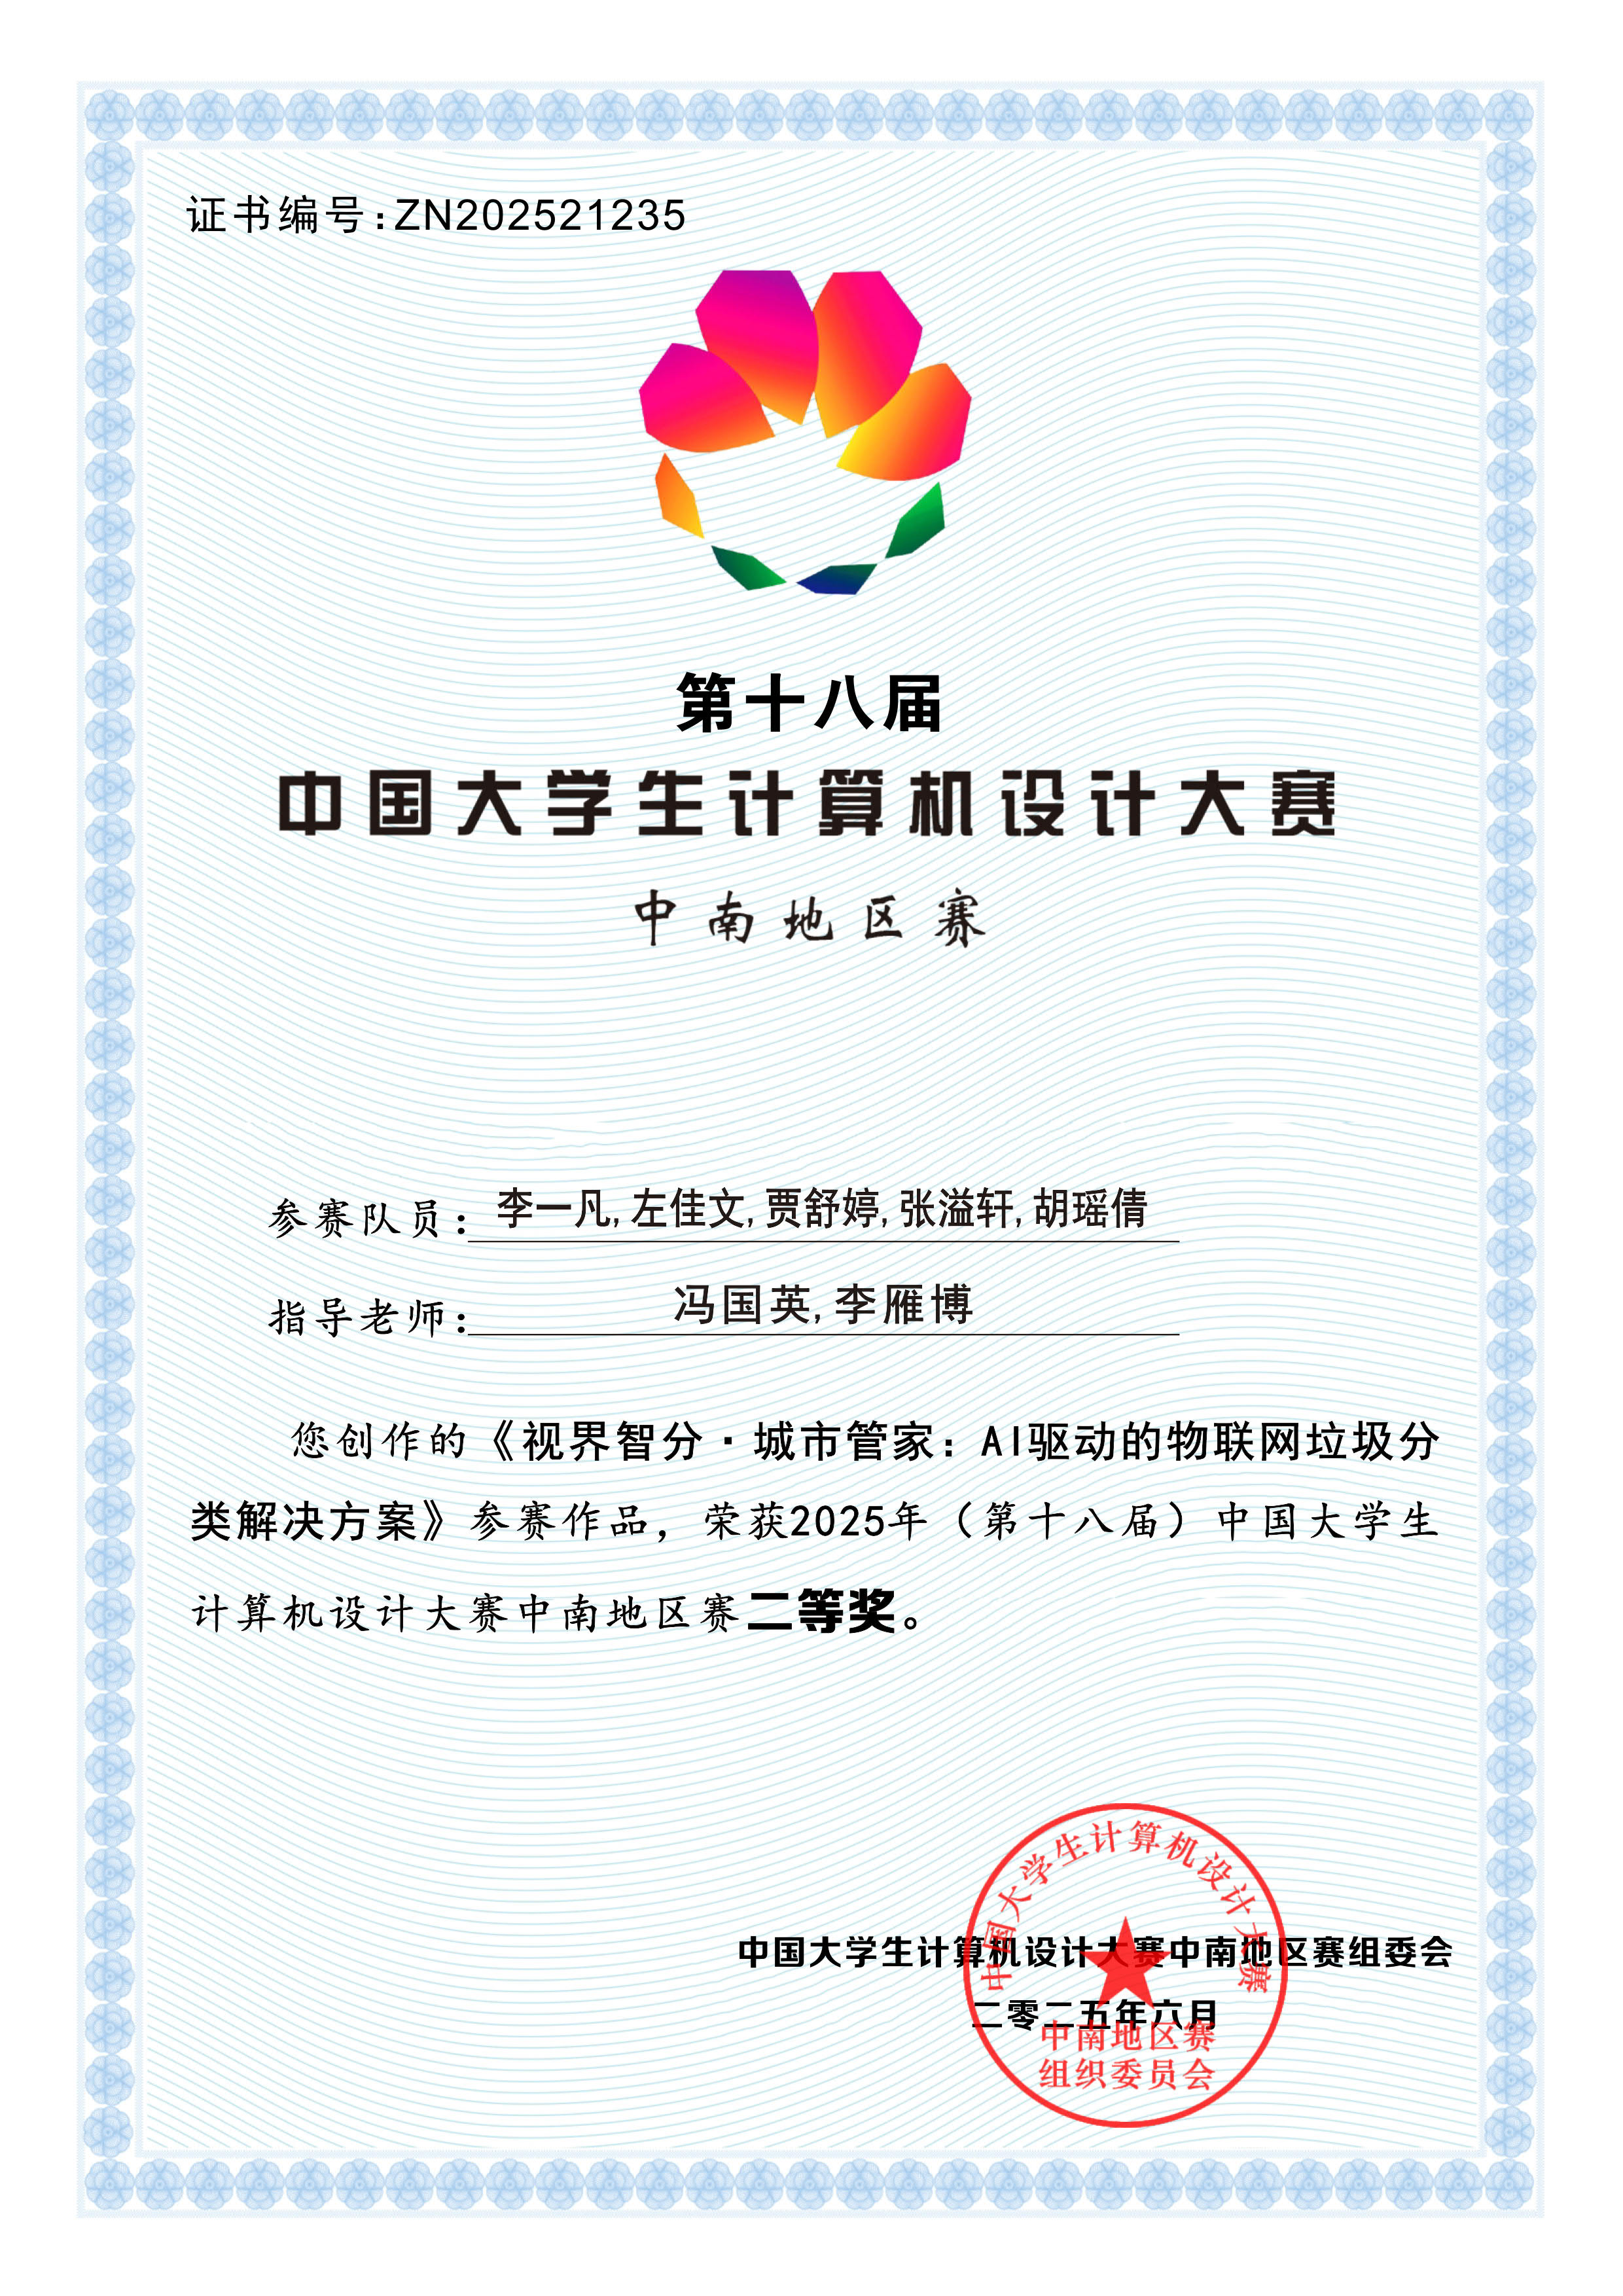
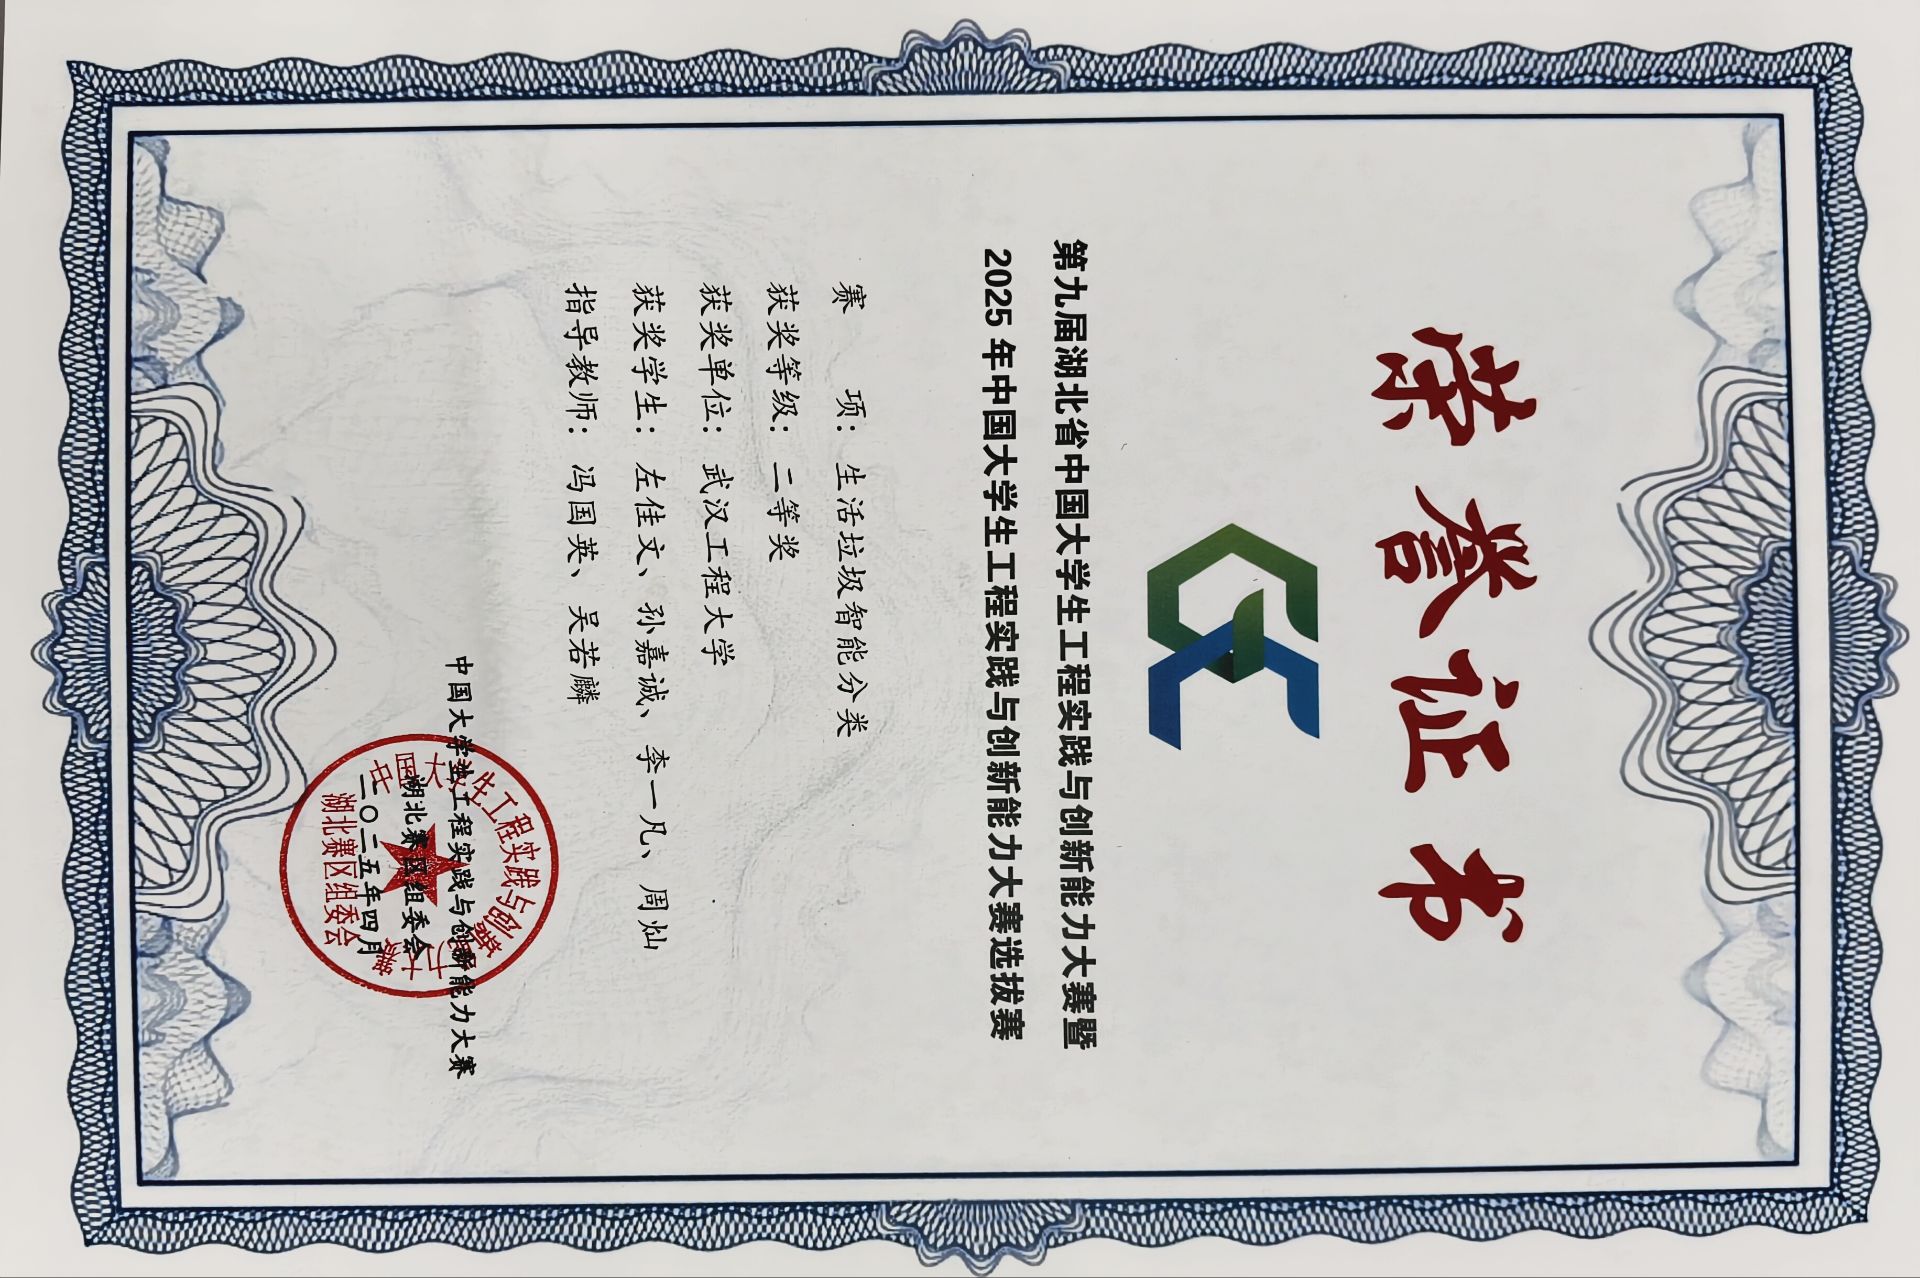
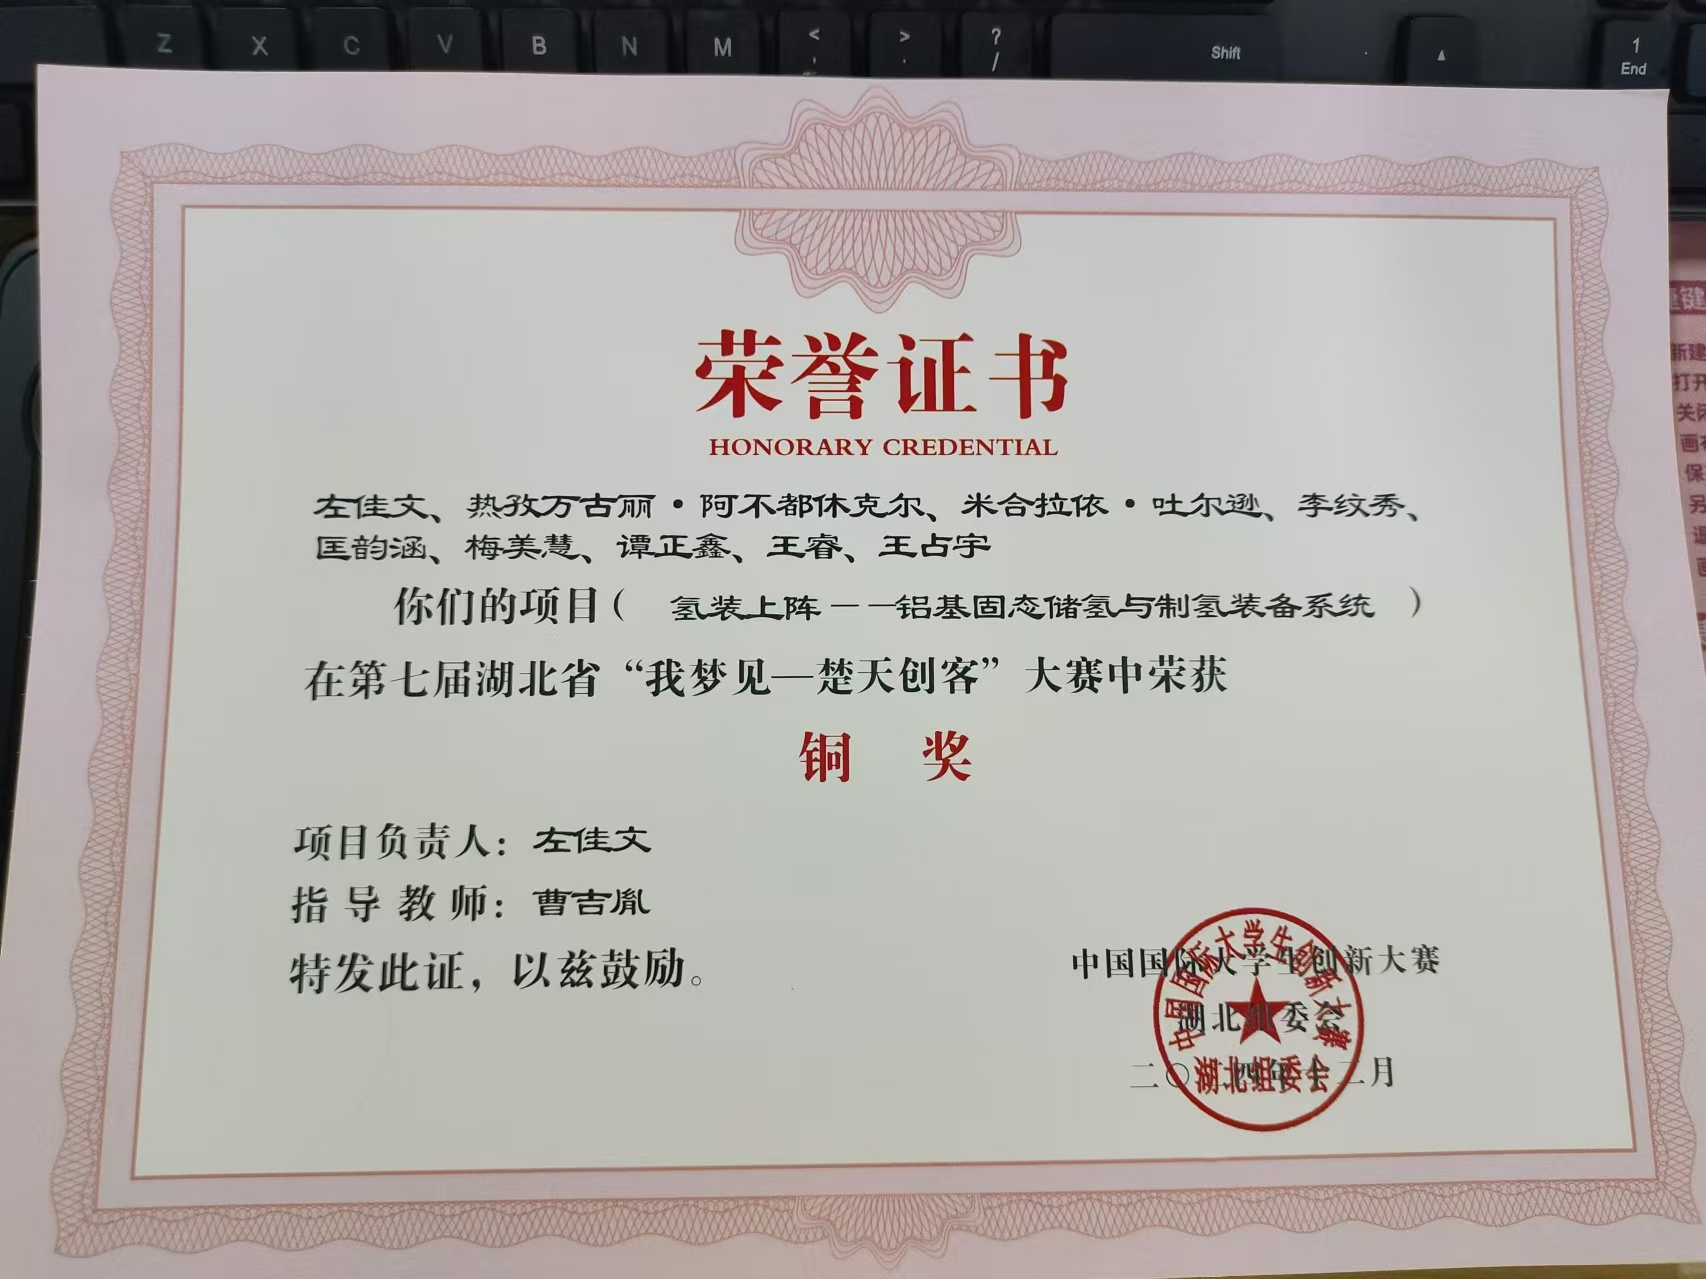
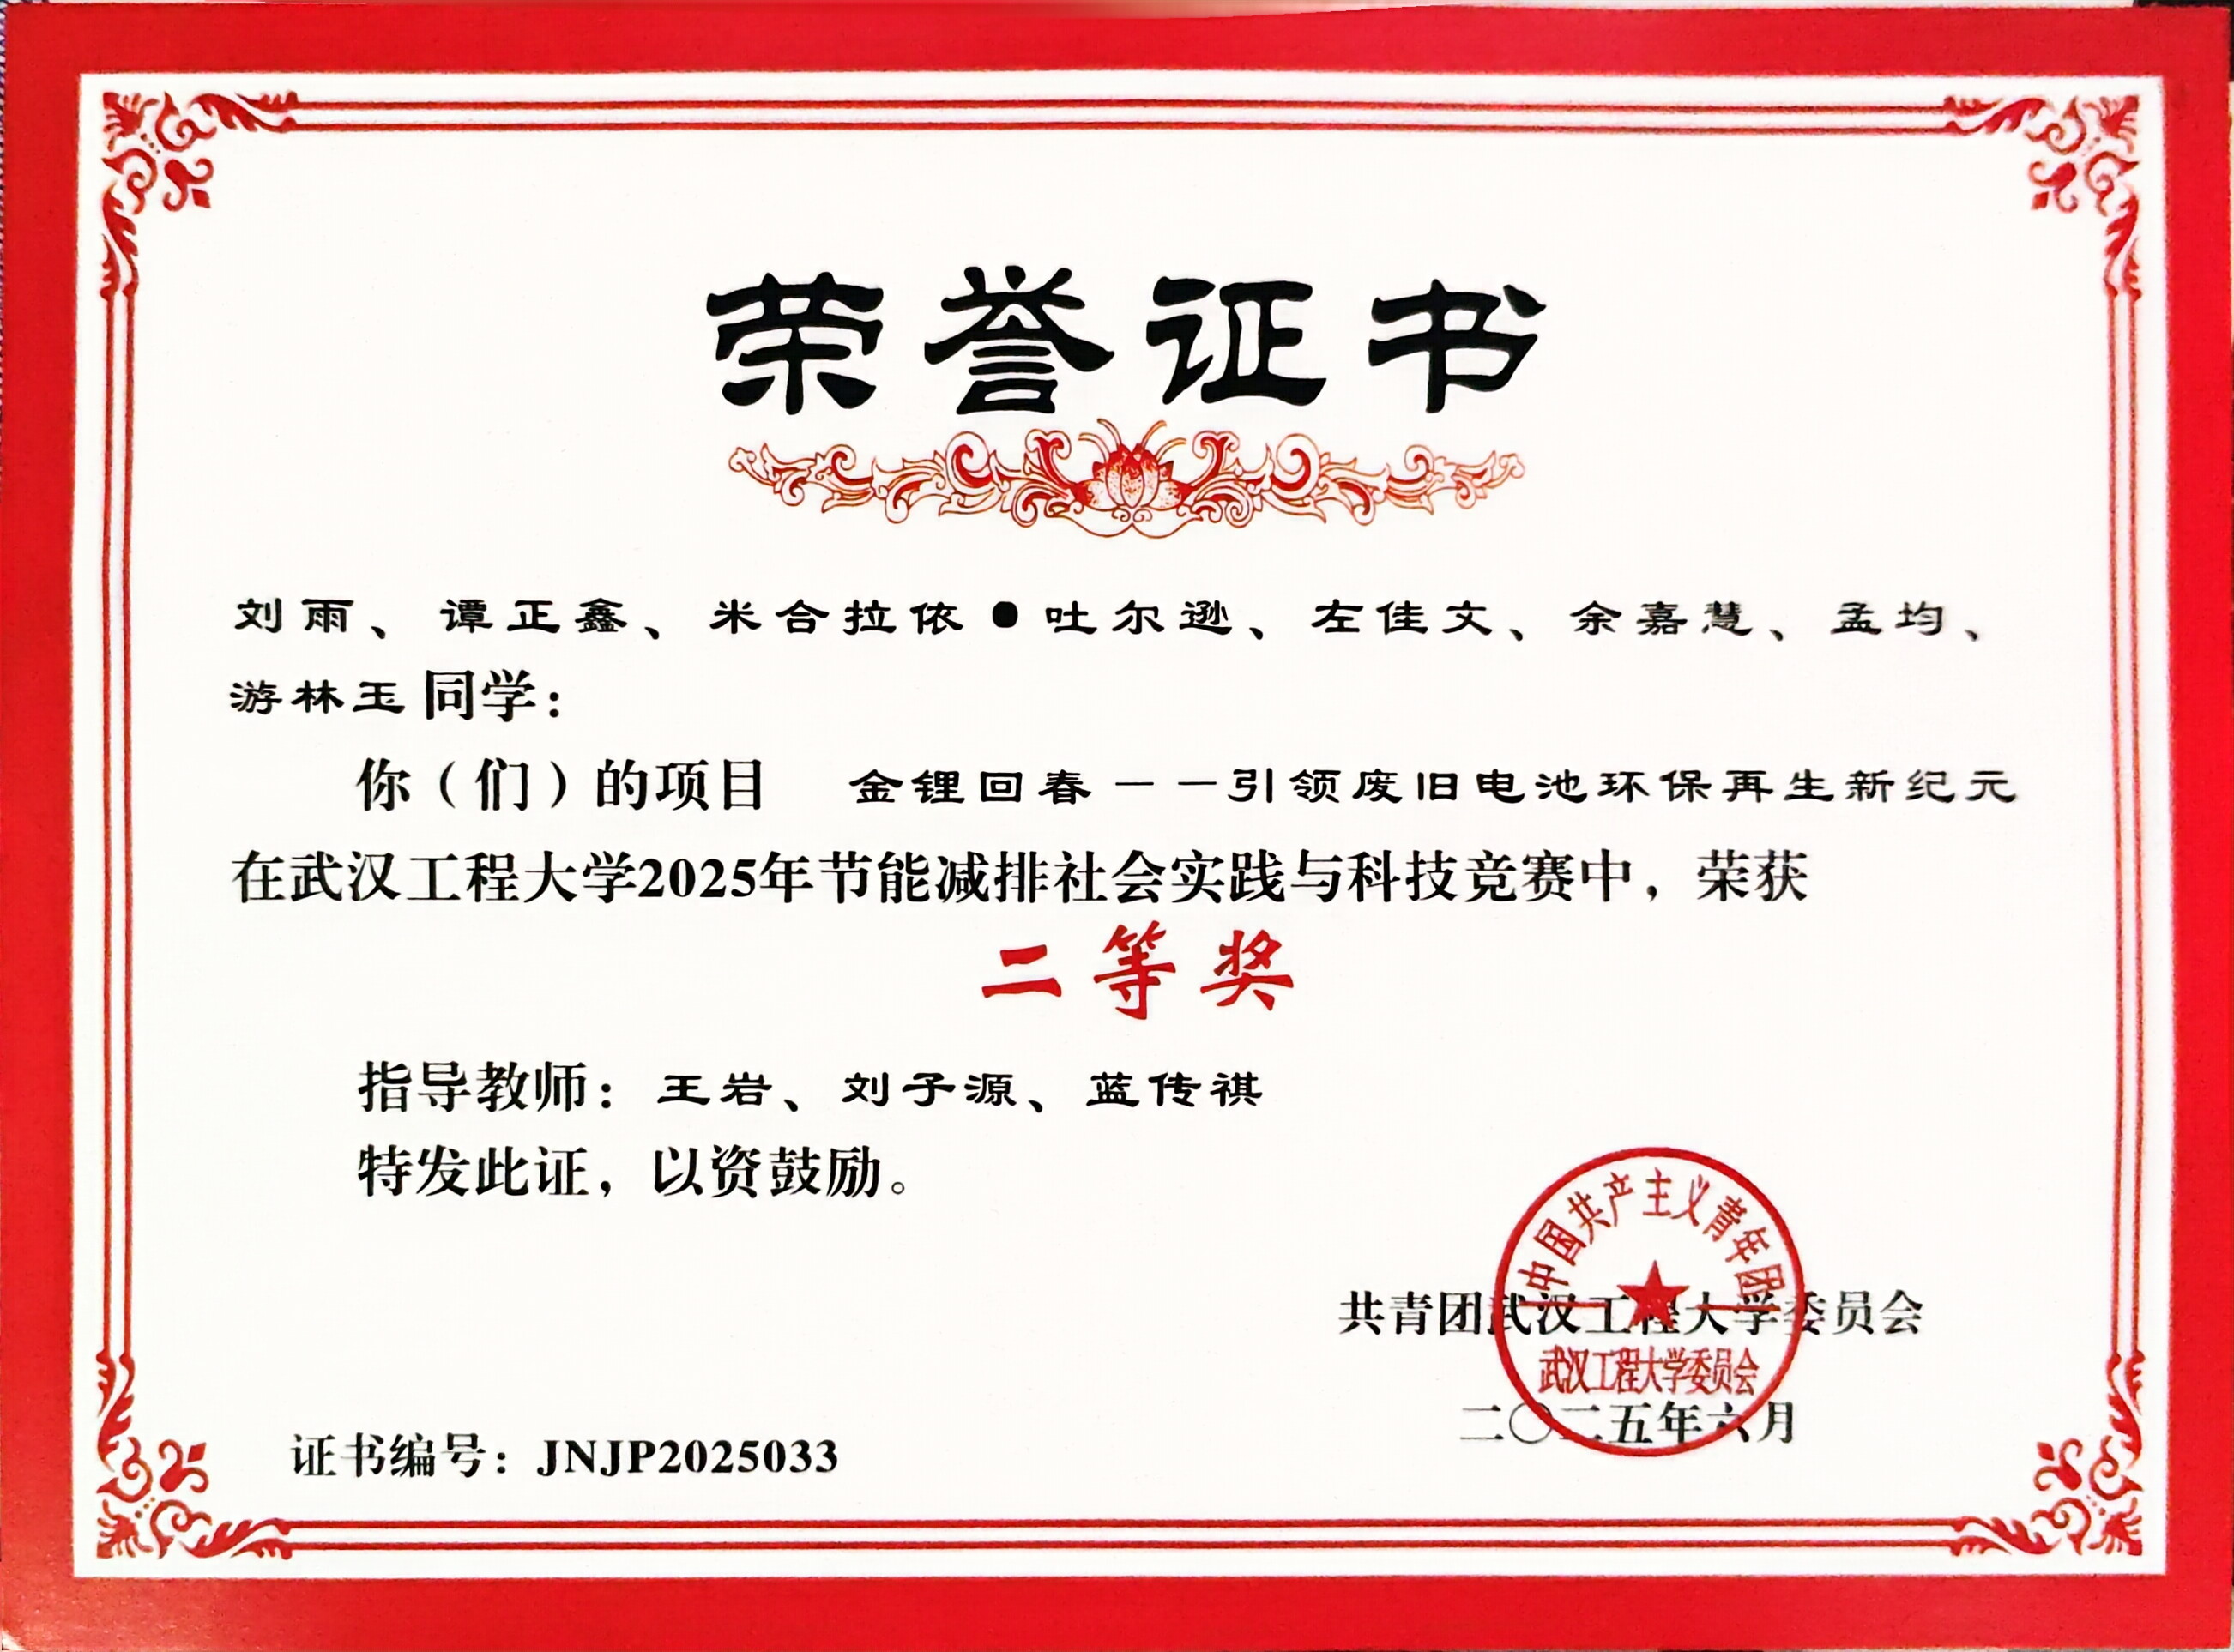
相关荣誉:武汉工程大学挑战杯“人工智能+”专项赛一等奖、节能减排二等奖
武汉工程大学机器人工程专业本科生,热爱工程实践,拥有从机械设计、3D 建模到仿真测试的完整项目经验。
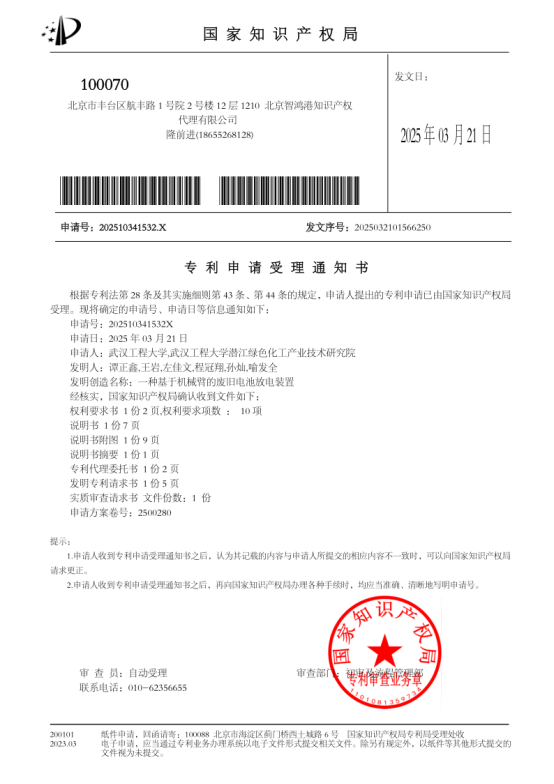
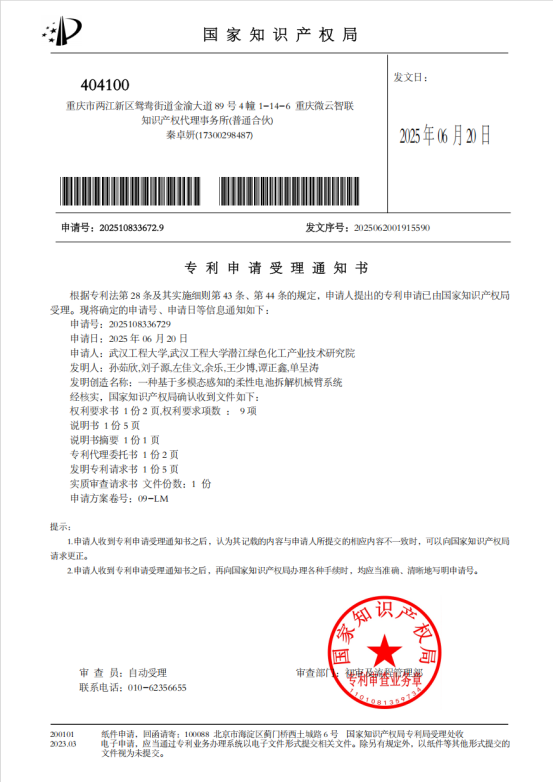
专业基础扎实,熟练使用 SolidWorks、AutoCAD、Ansys 等工程软件;具备机器人数字孪生 3D 资产搭建与虚拟调试经验;7 项国家级/省级学科竞赛获奖,2 项发明专利受理。
性格开朗大方、善于沟通,学习能力强,能快速适应新环境,抗压能力好。
Office 办公软件、工程制图与出图、3D 建模与装配、运动仿真与物理参数配置、视频剪辑与项目展示制作。
搭建机器人与产线环境的数字孪生 3D 资产,在 motrixsim 国产仿真软件中完成建模、装配与物理参数配置;为机器人提供虚拟测试环境。负责的「广晟训练场机器狗山地巡查并调查自然灾害仿真赛道」获得第一名。
motrixsim · 数字孪生 · 虚拟测试三个机器人项目完整呈现:从机械结构设计、工程出图、渲染到运动仿真与实物视频。
面向废旧动力电池安全回收的全流程自动化系统。集成高清视觉识别、分拣机械臂、放电机械臂、CuO-GeS 吸附挡板、滚轮输送与废液收集模块; 完成整机三维建模、装配验证与渲染展示,实现电池从识别、分拣、放电到回收的有序处理。
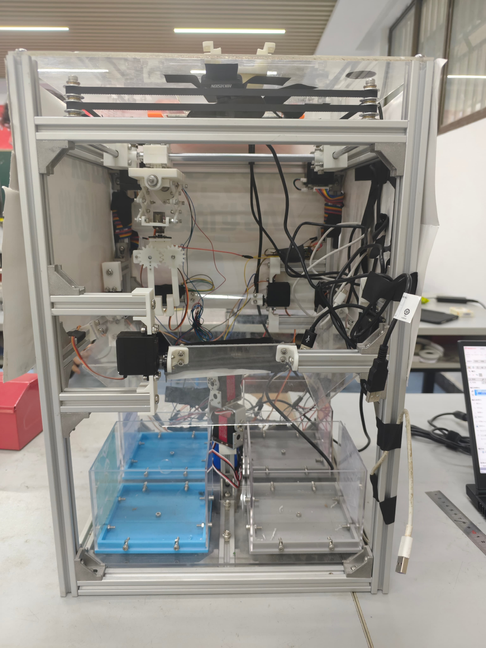
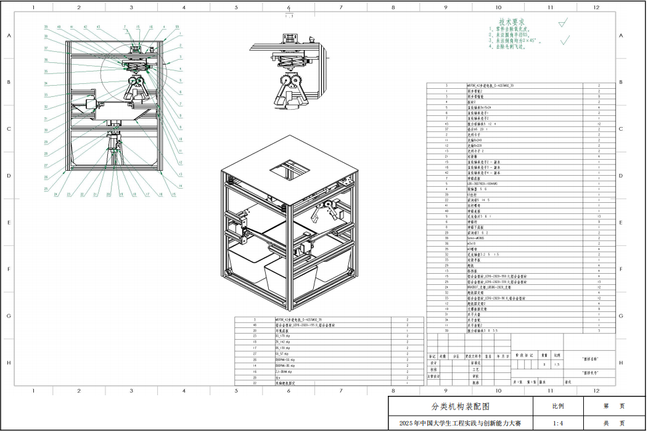
基于视觉识别与机械执行机构的智能垃圾分类样机。完成机械本体设计、传动与执行机构装配、电气布线及整机调试; 实现垃圾识别、抓取与分类投放,并输出完整工程装配图与 BOM。
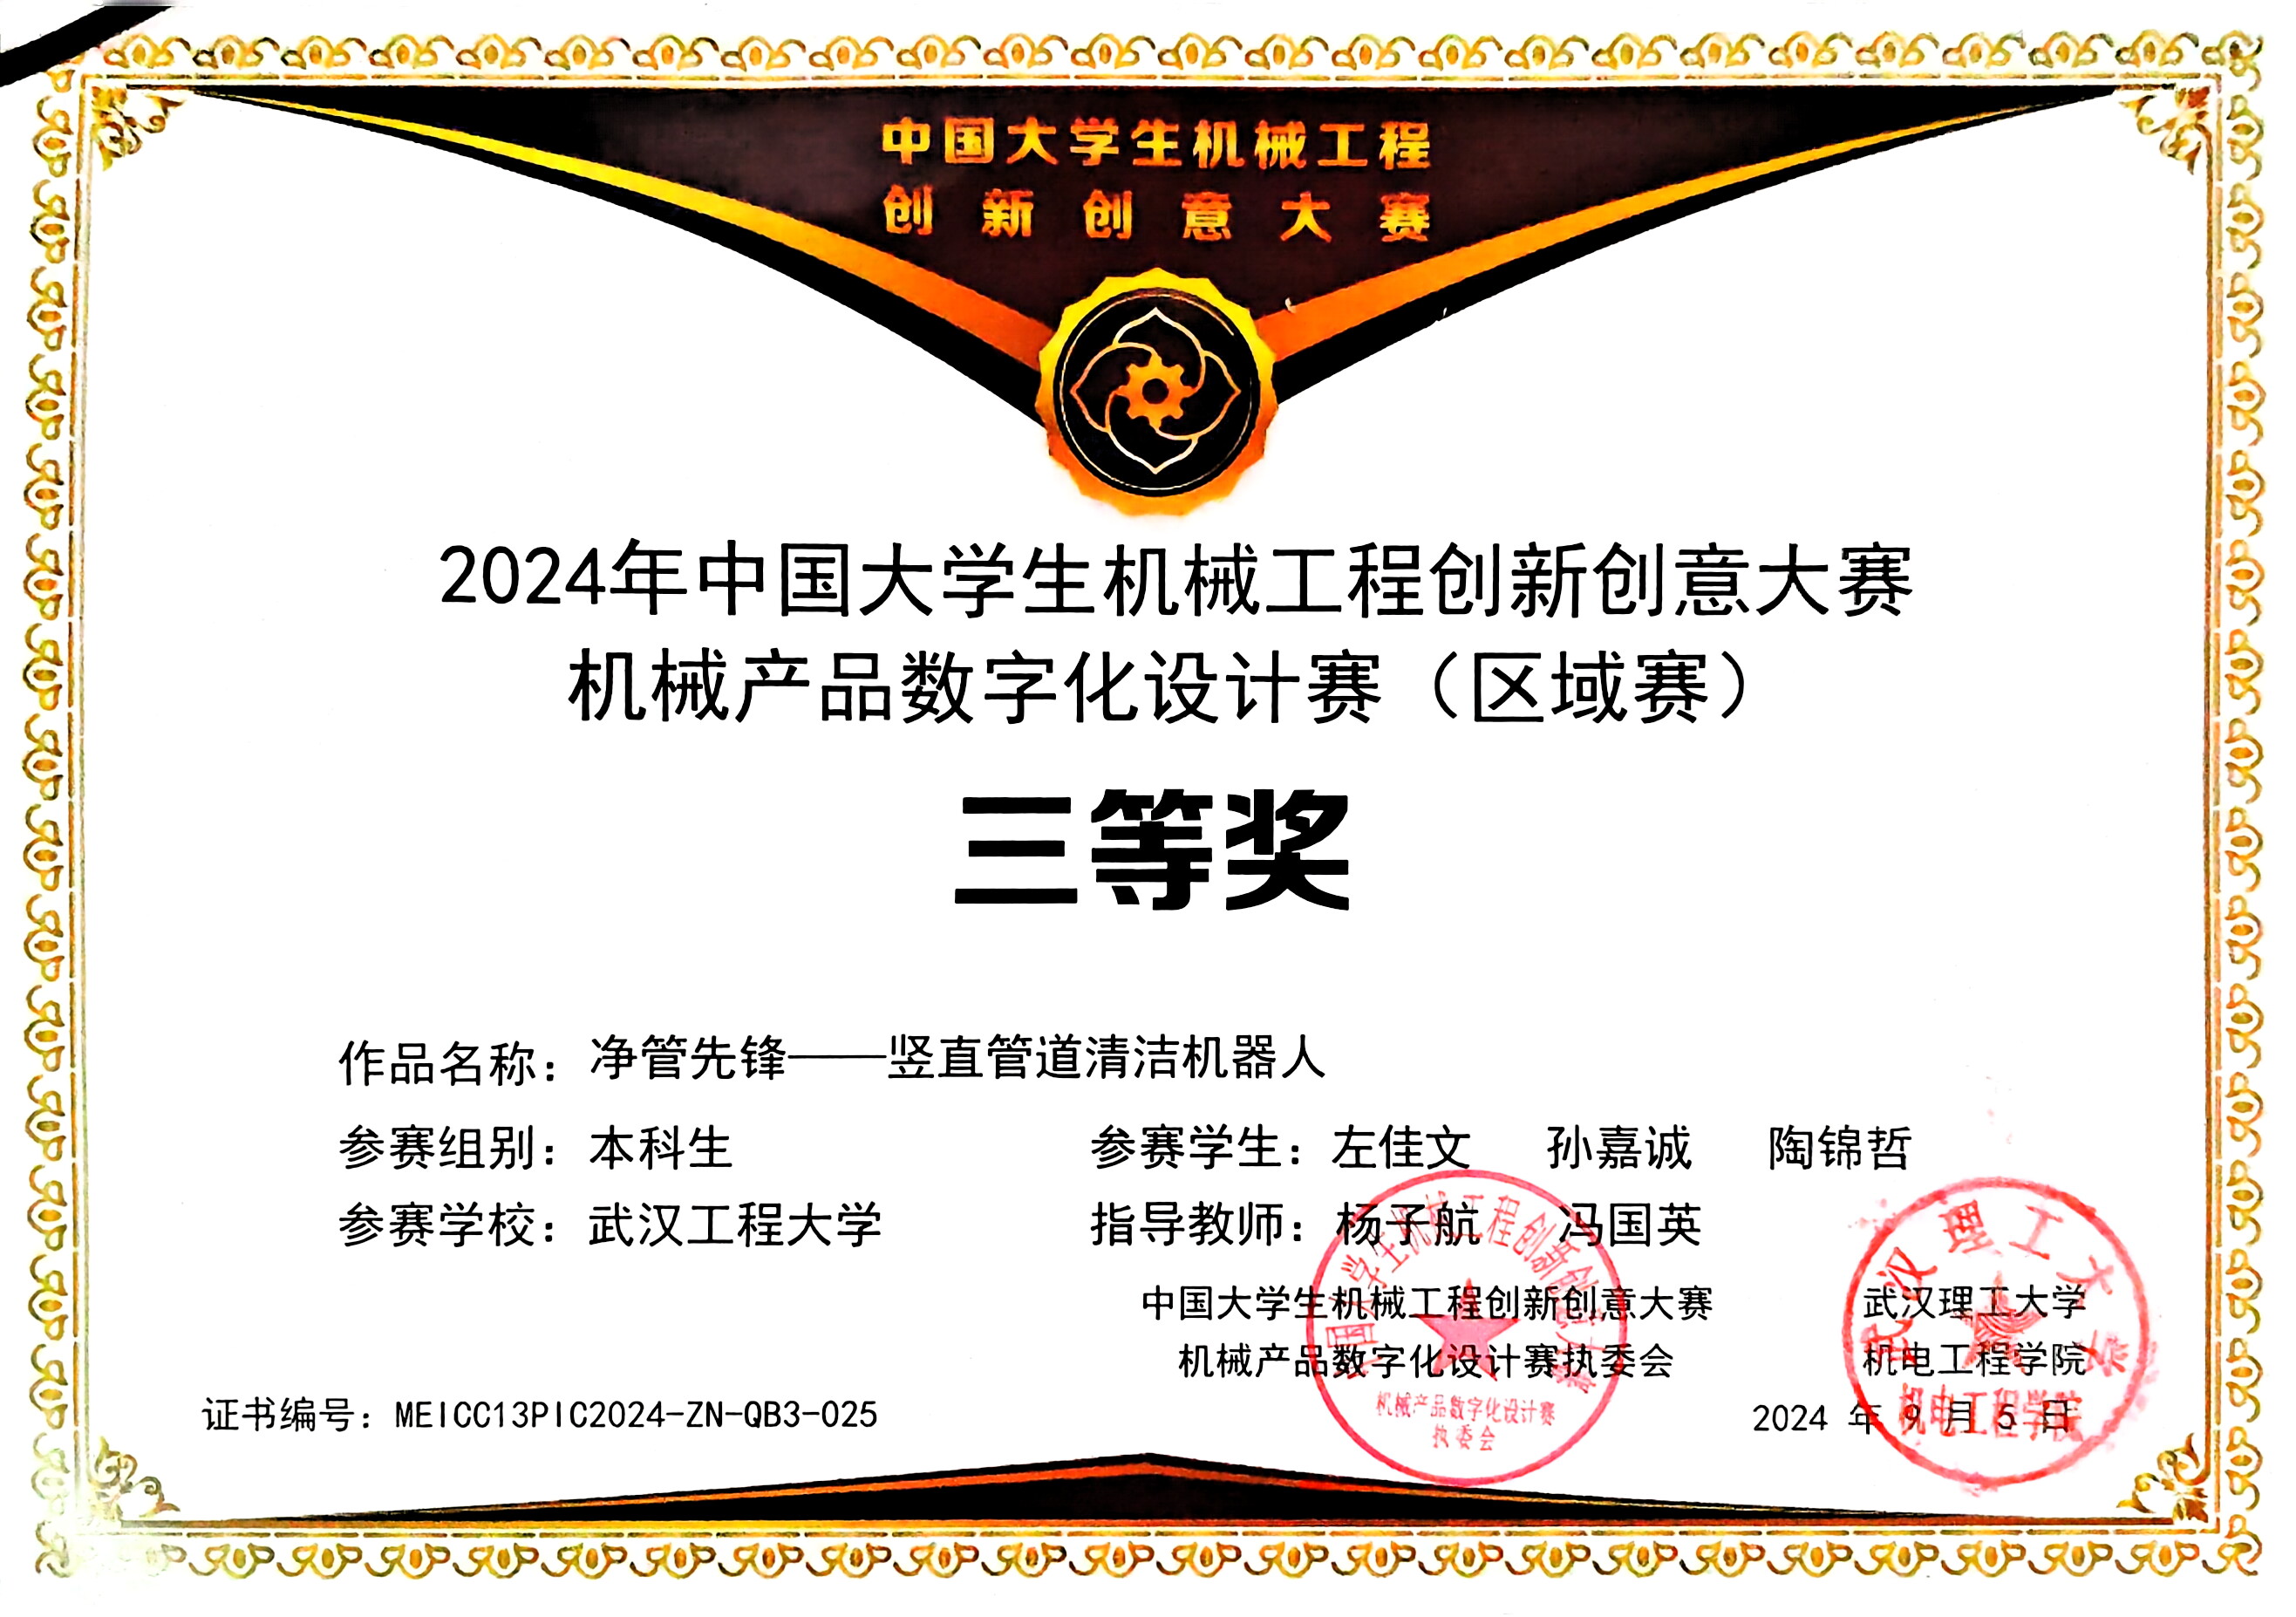
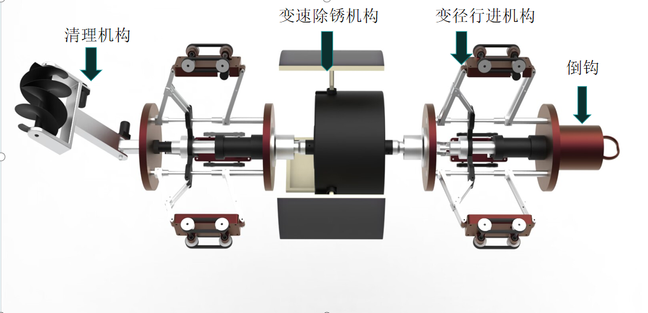
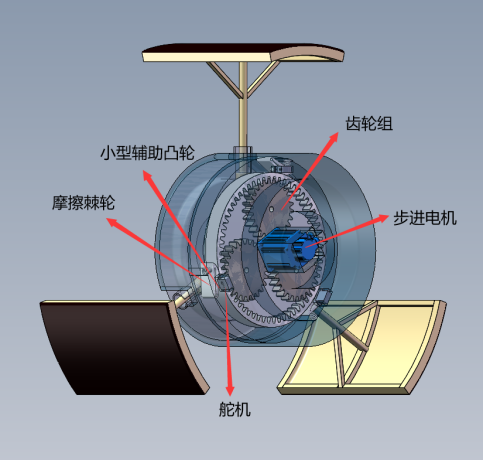
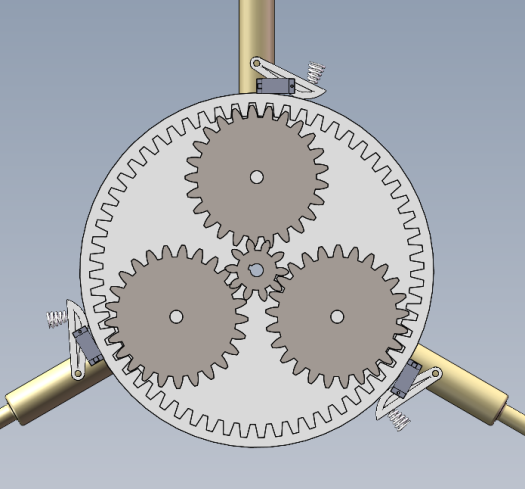
面向竖直管道内壁清洁与检测的机器人系统。设计清理机构、变速除锈机构、变径行进机构与倒钩装置, 完成三维建模、关键传动件设计(螺旋槽凸轮、行星齿轮组)与运动仿真,支持不同管径环境下的稳定爬行与除锈作业。
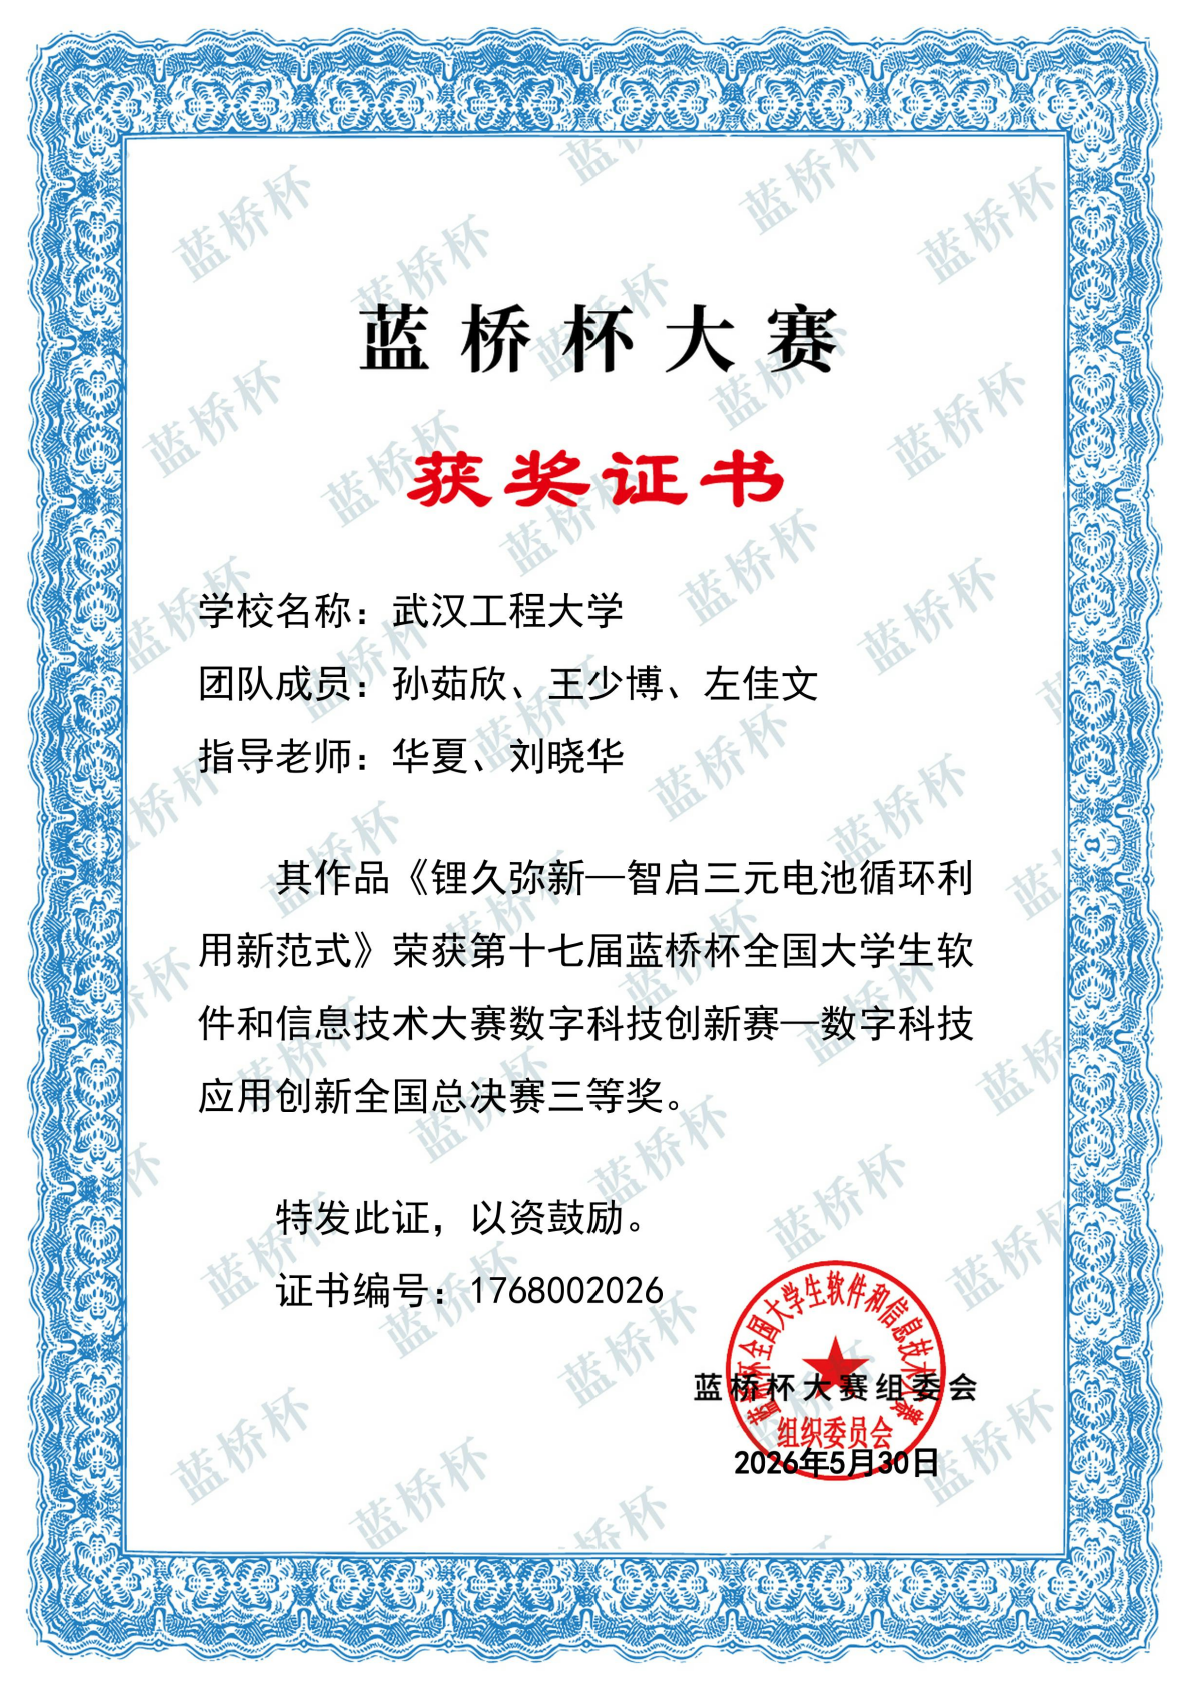
竞赛证书与专利受理通知书,点击可放大查看。